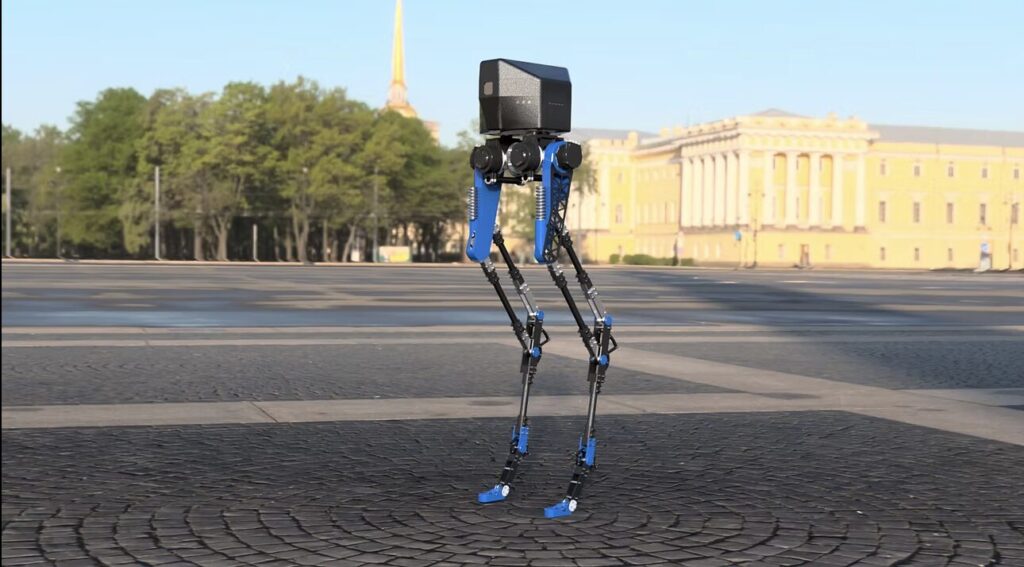
Il robot bipede sviluppato da RoboTUM è al centro della dimostrazione di Mouser Electronics a electronica 2026. Il progetto nasce all’Università Tecnica di Monaco, dove un gruppo di studenti sviluppa hardware e software per far camminare un robot umanoide in modo rapido ed efficiente. Mouser lo presenta nello spazio condiviso con TTI, nel padiglione C3, stand 578.
La dimostrazione permette di vedere come lavorano insieme i componenti che governano il movimento.
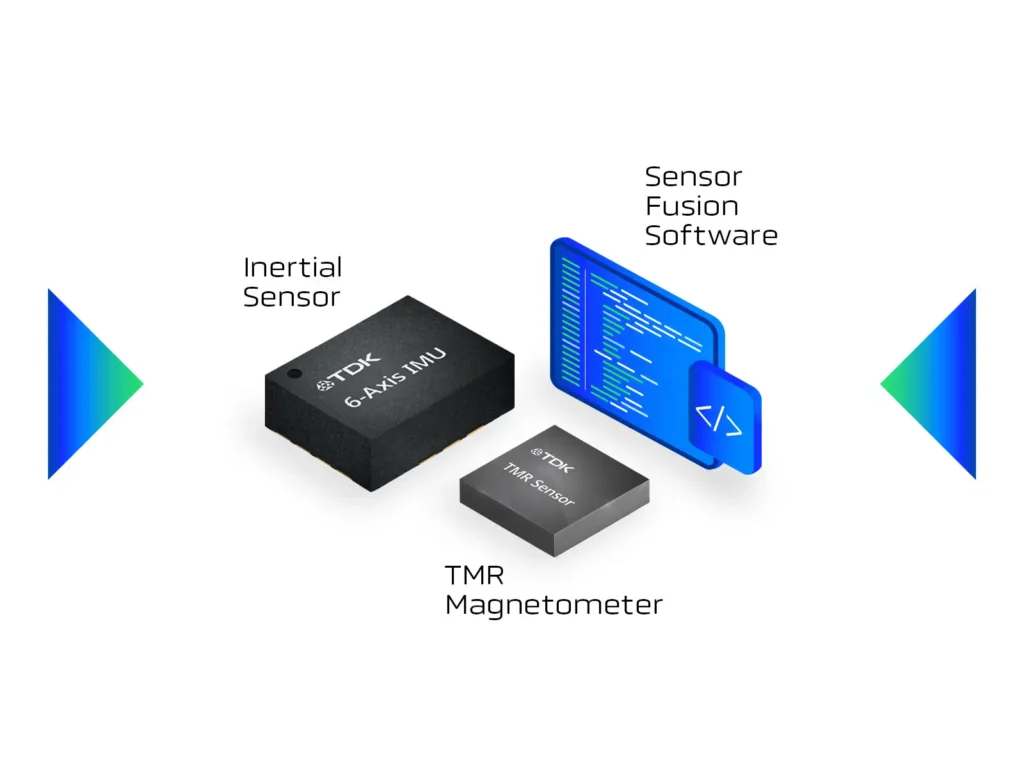
Gli encoder magnetici rilevano la posizione delle parti mobili, mentre i sensori inerziali misurano accelerazioni e rotazioni. Microcontrollori e moduli NVIDIA Jetson elaborano i dati, mentre la rete EtherCAT collega i diversi sottosistemi. A questi si aggiungono l’elettronica di potenza e il sistema di accumulo, che alimentano il robot durante il movimento.

Il progetto offre un esempio concreto di come la scelta dei componenti influisca sul comportamento di un sistema robotico. In un bipede, infatti, il controllo del movimento dipende dalla capacità di acquisire i dati dei sensori, elaborarli e intervenire sui motori mentre il robot cammina.